Çözümler / Hücre
Robotu koymak yetmez.
Hücreyi kilitlemek gerekir.
Robot, hat ritmine kilitlenmeden hücre olmaz.
01
Hizmet
Robot, hat ritmine kilitlenmeden hücre olmaz.
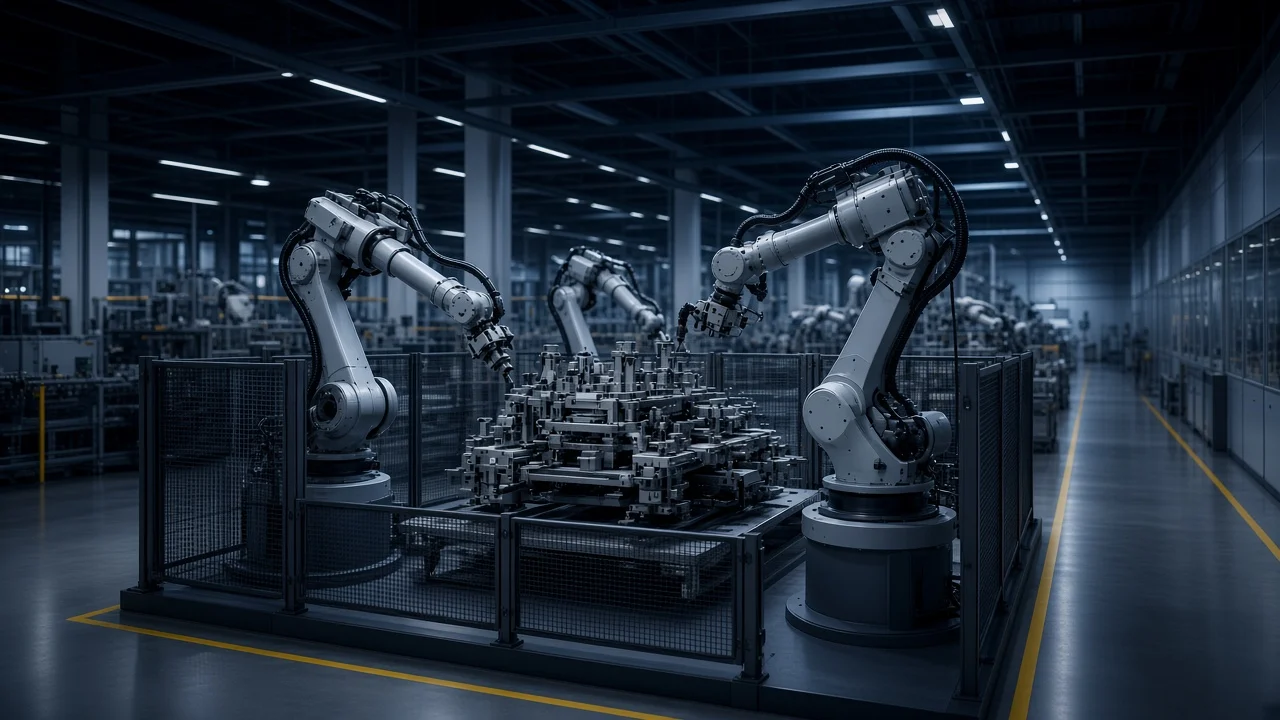
Robot, tek başına hücre değildir. Yörünge, takım, fikstür ve emniyet çevresi aynı çevrim paketine bağlanmazsa istasyon her vardiyada farklı davranır.
SENKRA robotik otomasyonu, montaj, kaynak, makine besleme ve paletleme hücrelerini hat ritmine kilitleyerek kurar. Amaç robotu hatta yaslamak değil; hücrenin, transfer ve kilit ile konuşmasını sağlamaktır.
İş, katalogdaki eksen sayısıyla bitmez. Parça hatta girdiğinde yörünge tutuyorsa, gripper bırakıyorsa ve kapı doğru anda açılıyorsa hücre kurulmuş sayılır.
Problem
Tekrarlayan iş elde kalırsa çevrim kayar.
Hücre sorunları çoğu zaman robotun markasında değil, paketin yarım bırakılmasında durur.
01
Yörünge vardiyaya bağlı
Öğretme pendantında tutan hareket, bir sonraki vardiyada parça toleransına dayanınca kayar. Simülasyon masada kalmış, sahada kilitlenmemiştir.
02
Takım sonradan seçilir
Gripper ve fikstür, robot siparişinden sonra konuşulursa hücre emniyeti de sonradan eklenir. Çevrim, tutucunun diline göre yazılmamış olur.
03
Hat ile konuşmaz
Hücre kendi içinde çalışır, transfer bekler. Reset ve kapı, robot programından ayrı bir dünyada kalır.
Kapsam
Hücre, dört kilidin aynı anda atılmasıdır.
Kapsam, robot satışı değil. Yerleşimden hat senkronuna kadar aynı etiket dilinde ilerleyen işler.
- HY
Hücre yerleşimi
Montaj, kaynak, makine besleme ve paletleme hücrelerinde erişim, parça yolu ve operatör alanı birlikte çizilir.
- TK
Takım ve fikstür
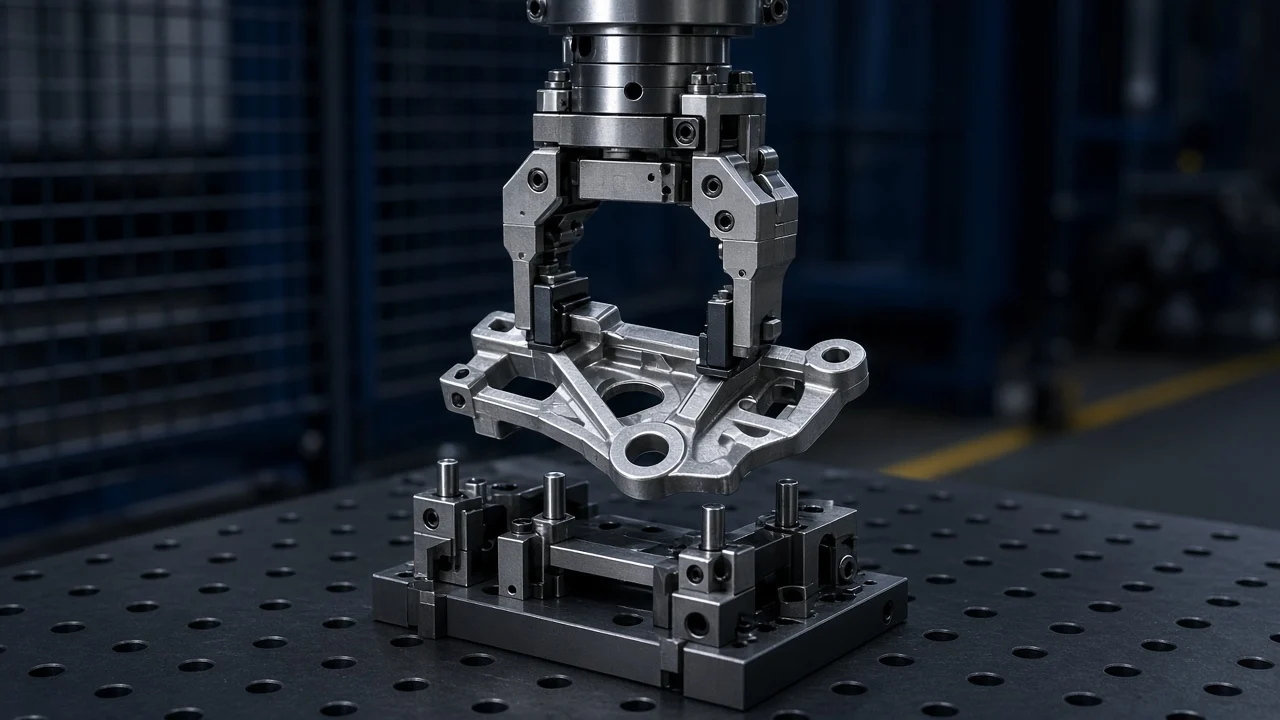
Gripper, vakum veya pens seçimi; parça ağırlığı, yüzey ve bırakma doğruluğuna göre kilitlenir.
- EM
Emniyet çevresi
Kapı, ışık bariyeri, alan tarayıcı ve kilit, yörüngeyle aynı anda tasarlanır. Sonradan eklenen çit hücre değildir.
- SN
Çevrim ve senkron
Simülasyon, hat transferi ve PLC kilidiyle doğrulanır. Hücre, komşu istasyonun ritmine bağlanır.
Yaklaşım
Önce parça yolu, sonra eksen.
Hücreyi robotun çevresinde değil, parçanın yolu üzerinde kurarız. Nereden gelir, nerede durur, nasıl bırakılır. Yörünge bu sorulara cevap olduktan sonra yazılır.
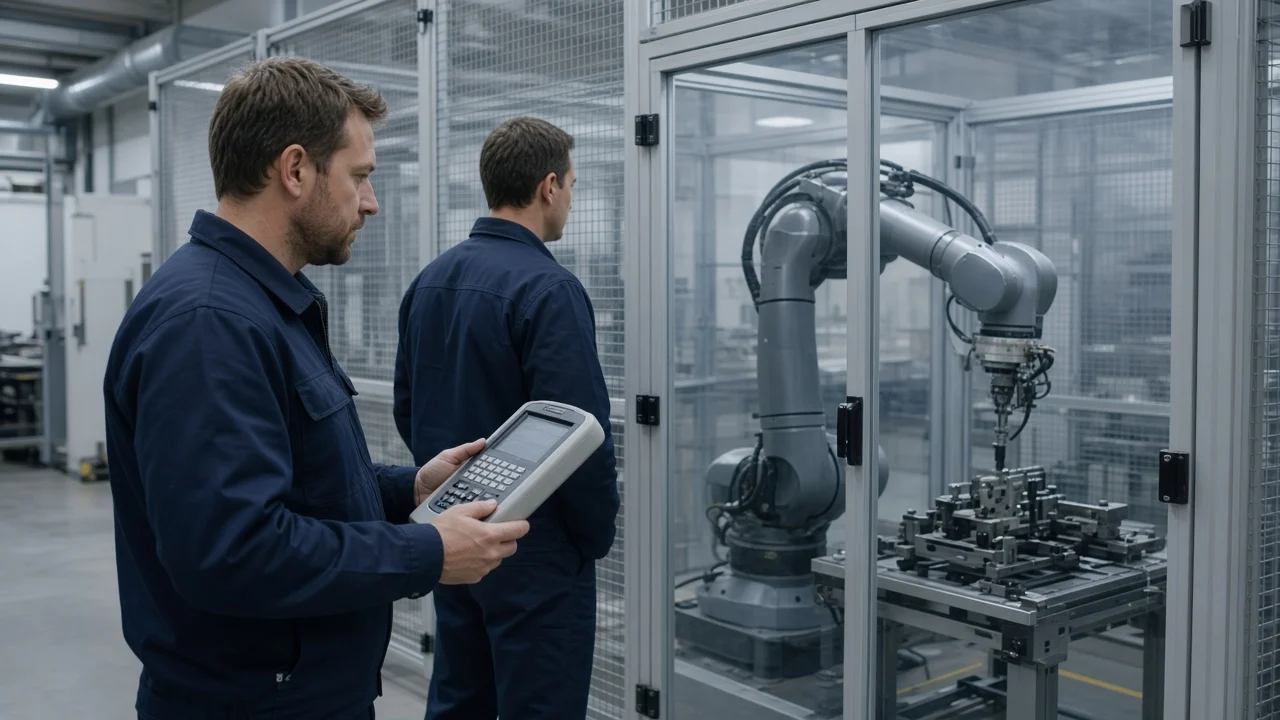
Simülasyon masayı hızlandırır; asıl kilit, öğretme pendantı ve ilk parça birlikte durduğunda atılır. Emniyet çevresi bu noktada “eklenti” değildir — yörüngenin parçasıdır.
Hatla aynı dil
Hücre çıkışı, transfer ve reset ile konuşmuyorsa iş yarım kalır. Robotik, hat otomasyonuyla aynı kilide bağlanır.
Kontrol sahibi
Çevrim ve emniyet PLC katmanında da okunur. Hücre, pendantın içinde mahkûm edilmez.
Süreç
Yerleşimden çıkışa, beş kilit.
Robotik iş, sipariş listesiyle ilerlemez. Her adım bir sonrakinin önkoşuludur.
01
Yerleşim
Parça yolu, erişim ve operatör alanı yerinde okunur. Hücre, boş alana değil hatta oturur.
02
Simülasyon
Yörünge, çarpışma ve çevrim sanal ortamda denenir. Masada tutmayan hareket sahaya çıkmaz.
03
Takım
Gripper, fikstür ve emniyet çevresi aynı pakette kilitlenir. Tutucu sonradan seçilmez.
04
Senkron
Hücre, transfer ve PLC ile bağlanır. Reset, kapı ve sıra aynı dilde konuşur.
05
Çıkış
FAT ve SAT ile tempo doğrulanır. İlk vardiya, öğretme kaydıyla birlikte izlenir.
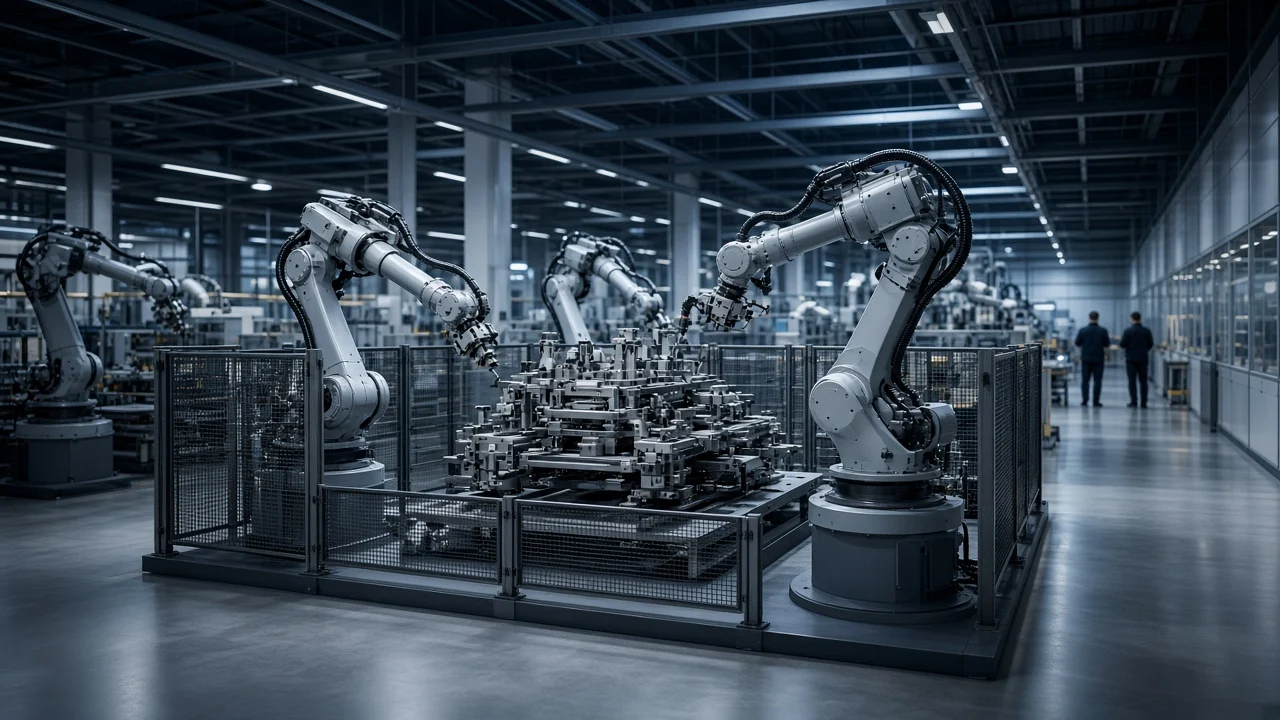
Uygulama · Automotiv tedarik
Montaj hattı robotik hücre
Zorluk
Dar çevrimde tekrarlanabilir montaj gerekiyordu. İş elde kalıyor, emniyet çevresi istasyondan sonra konuşuluyordu.
Çözüm
Dört istasyonlu hücre; vizyon konumlama, kilitli emniyet çevresi ve hat transferiyle aynı pakette kuruldu. Robot, komşu istasyonun ritmine bağlandı.
Sektörler
Aynı hücre disiplini, farklı parça ritmi.
Robotik, her sektörde aynı şablon değildir. Ağırlık, hijyen ve çevrim kuralı yerleşimi değiştirir.
- Automotiv
Montaj ve kaynak hücrelerinde tekrarlanabilir bırakma, dar çevrim ve kilitli emniyet.
- Paketleme
Hat sonu paletleme ve dizilim. Reçete değişince yörünge, stretch ile birlikte değişir.
- Elektronik
Hassas montaj ve konum. Görüntü ile konuşan tutucu, kuvvetten önce doğruluk ister.
İlgili hizmetler
Tüm çözümlerÇözümler
Hücre kapsamını konuşun
Hücre kapsamını, mevcut hattınızı durdurmadan birlikte netleştiririz. Yörünge, takım ve emniyet aynı pakette konuşulur.