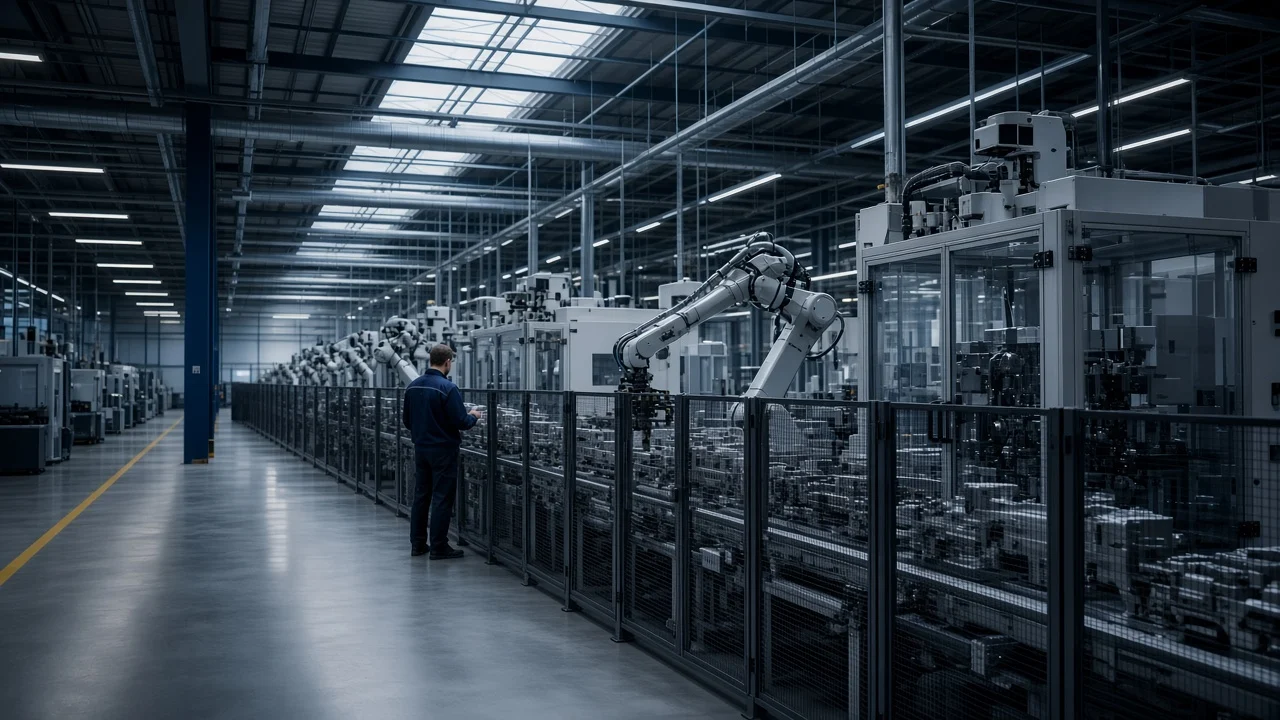
Senkron çalışan endüstriyel robotik montaj hücresi

Çözümler

Beş hizmet.
Tek hat dili.

Robotik, akış, kontrol, görüntü ve retrofit ayrı kartlar değil. Hattın ritmine bağlanan işler.

01

01 / Hücre

Robotik Otomasyon

Robot, hat ritmine kilitlenmeden hücre olmaz.

Yörünge, takım, emniyet ve çevrim aynı pakette kilitlenmezse hücre her vardiyada farklı davranır. Robotu hatın yanına koymak yetmez.

Problem · Tekrarlayan iş elde kalır, çevrim vardiyadan vardiyaya kayar, emniyet çevresi sonradan eklenir.
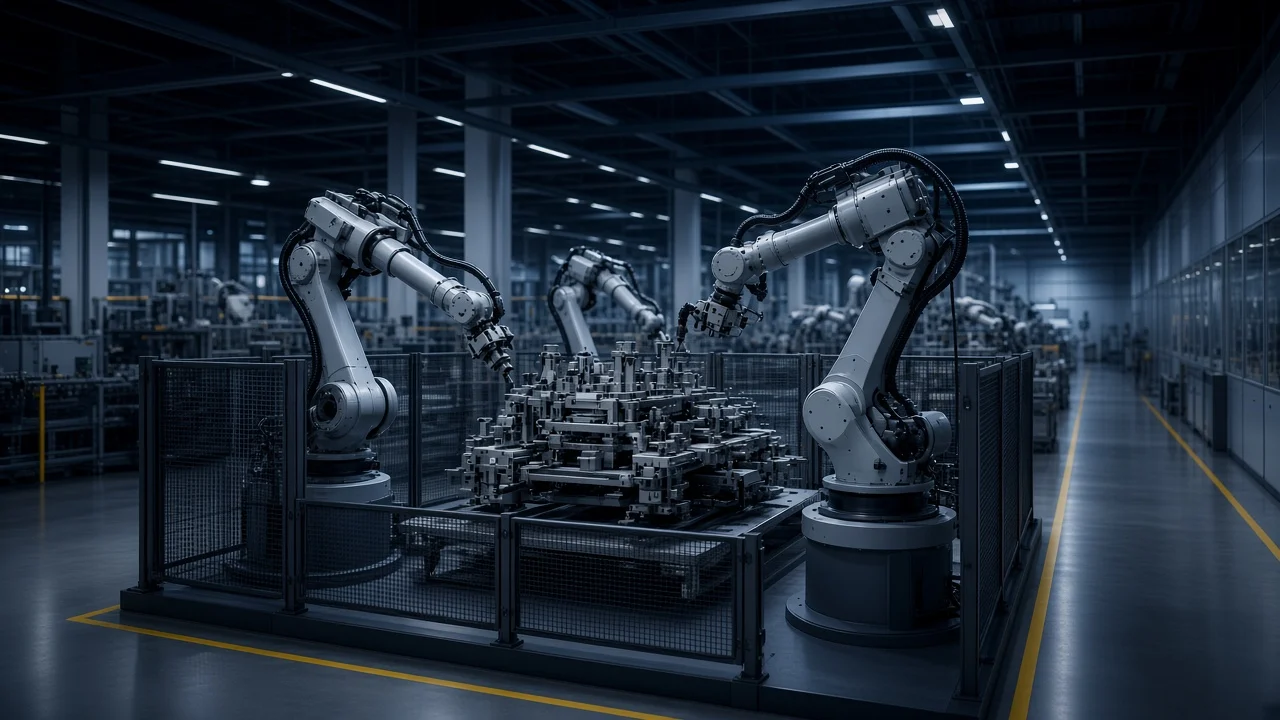
Senkron çalışan iki endüstriyel robot kolunun bulunduğu montaj hücresi

Kapsam

  • Montaj, kaynak, makine besleme ve paletleme hücreleri
  • Gripper, fikstür ve emniyet çevresi seçimi
  • Çevrim simülasyonu ve hat senkronu
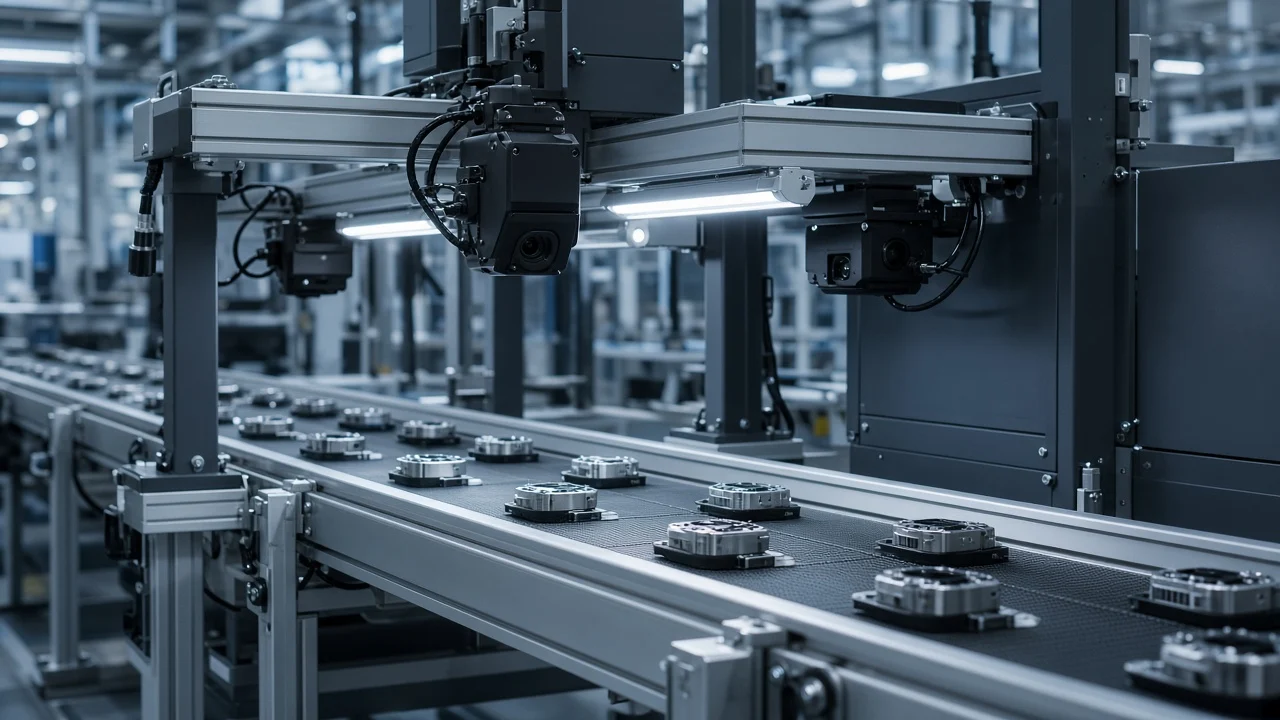
Emniyet kapılı otomatik transfer hattı ve istasyon sırası

02 / Akış

Hat Otomasyonu

İstasyon çalışıyorsa hat durmaz, diye bir kural yoktur.

Transfer, kilit ve istasyon sırası tek mimaride kurulmazsa darboğaz makinede değil, akışta gizlenir.

Problem

İstasyonlar tek tek çalışır, hat yine bekler. Reset, kapı ve sıra birbirini kilitler.

Kapsam

  • Transfer, konveyör ve istasyon sırası
  • Hat dengeleme ve darboğaz ölçümü
  • Emniyet kapıları, kilitler ve reset mantığı
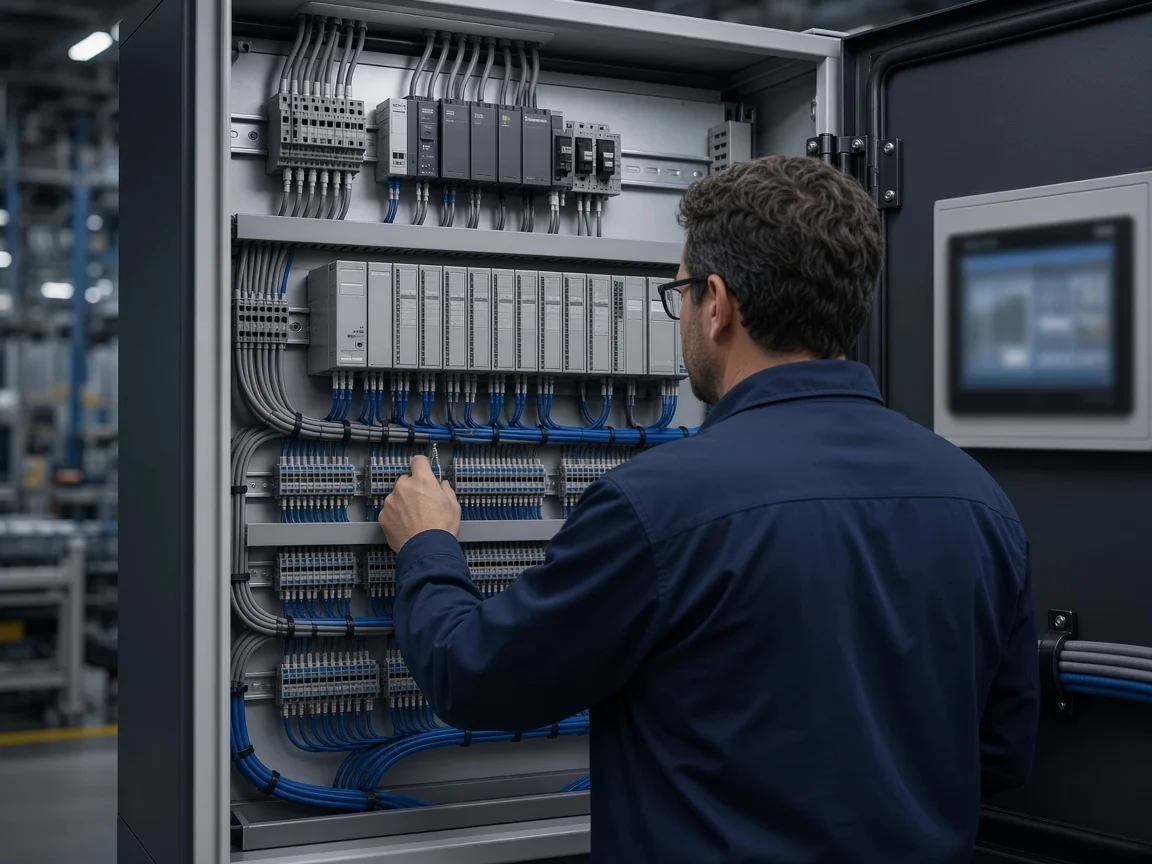
Açık endüstriyel otomasyon panosunda çalışan mühendis

03 / Kontrol

PLC & SCADA

Kontrol yazılımı gece vardiyasına da ait olmalıdır.

PLC, HMI, alarm hiyerarşisi ve üretim kaydı aynı etiket dilinde yazılır. Duruş ve kalite kararı ayrı bir sistemde aranmaz.

Problem

Alarm yağmuru, kilitli reçete, dağınık etiket ve kopuk OEE raporu vardiyayı yavaşlatır.

Kapsam

  • PLC mimarisi, I/O ve emniyet PLC katmanı
  • HMI / SCADA ekranları ve reçete yönetimi
  • Duruş, çevrim ve izlenebilirlik kaydı
Kontrol mimarisini inceleyin
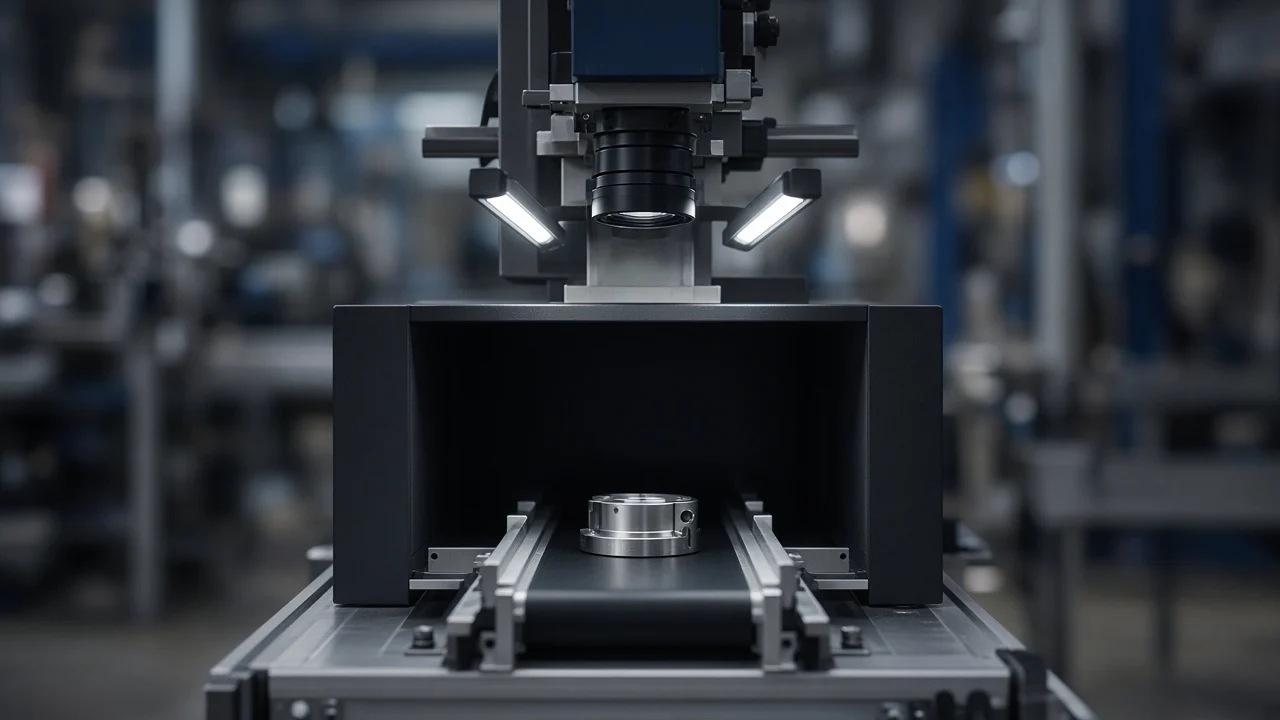
Aydınlatmalı görüntü istasyonunda kamera altında parçayı kontrol eden mühendis

04 / Karar

Görüntü İşleme

Kamera kalite sistemi değildir. İstasyon kalite sistemidir.

Aydınlatma, tetik ve eşik aynı istasyonda kurulmazsa hata hatta geç kalır. Karar, gözlem değil ölçüdür.

Problem

Gözle kaçan yüzey ve konum hataları bir sonraki istasyonda veya müşteride görünür.

Kapsam

  • Yüzey, konum, var-yok ve kod okuma
  • Aydınlatma, kamera ve tetik senkronu
  • Hat hızında kabul / red ve izlenebilir kayıt
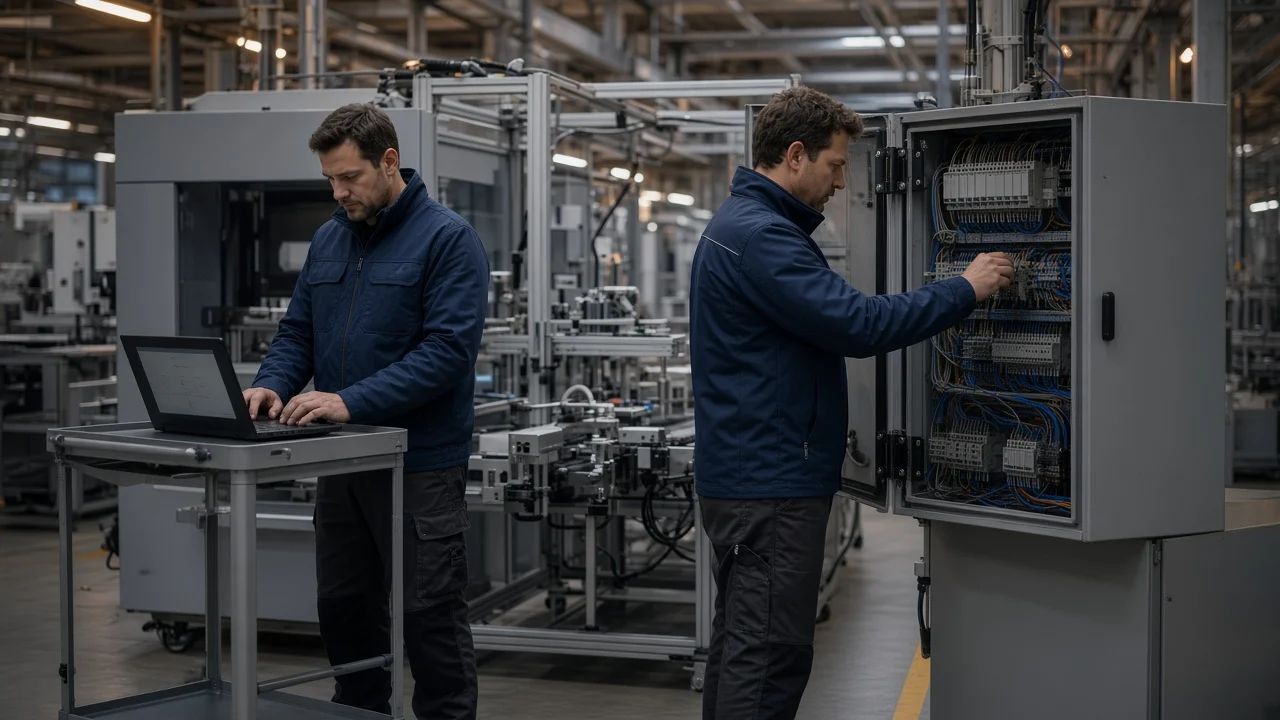
Mevcut üretim hattında açık panoyu yerinde güncelleyen iki mühendis

05 / Güncelleme

Retrofit

İyi çalışan mekaniği sökmek zorunda değiliz.

Kontrol, servo ve emniyet yerinde yenilenir. Amaç hattı atmak değil, okunabilir hale getirmektir.

Problem · Yedek parçası zorlaşmış kontrolör, dağınık SCADA ve her duruşta uzayan müdahale.

  • Mevcut pano ve yazılımın yerinde okunması
  • Kontrol, servo ve emniyet güncellemesi
  • Kademeli devreye alma, üretim duruşunu kısaltarak
Retrofit kapsamını netleştirin

Yaklaşım

Hizmeti katalogdan değil, hatta duran işten seçeriz.

  1. 01

    Katman değil paket

    Robot, hat, kontrol, görüntü ve retrofit ayrı teklif kalemleri gibi durur. Sahada tek kilide bağlanmadan iş bitmez.

  2. 02

    Önce problem

    Hücre mi, akış mı, okunabilirlik mi, karar mı, güncelleme mi. Kapsam, katalogdan değil hatta duran işten çıkar.

  3. 03

    Sektör ritmi

    Aynı disiplin; farklı hijyen, çevrim ve izlenebilirlik kuralı. Automotiv ile gıda aynı şablona sıkıştırılmaz.

Süreç

Kapsamdan çıkışa, dört kilit.

  1. 01

    Kapsam

    Hat, çevrim ve risk yerinde okunur. Hangi hizmetin önce geleceği burada kilitlenir.

  2. 02

    Mimari

    Elektrik, yazılım ve hareket aynı etiket dilinde çizilir. Arayüz değil, kilit tasarlanır.

  3. 03

    Kurulum

    Hücre, hat veya pano sahada bağlanır. Simülasyon masada kalmaz.

  4. 04

    Çıkış

    FAT ve SAT ile tempo doğrulanır. İlk vardiya birlikte izlenir.

Üretim hattında görüntü işleme ile kalite kontrol istasyonu

Kapsam

Hangi hizmet hatta duruyor?

Hücre, akış, kontrol, görüntü veya retrofit. Mevcut üretiminizi durdurmadan hangi işin önce geleceğini birlikte netleştiririz.

Tam talep formu