Projeler / 01
Hücre, hat ritmine
kilitlenince biter.
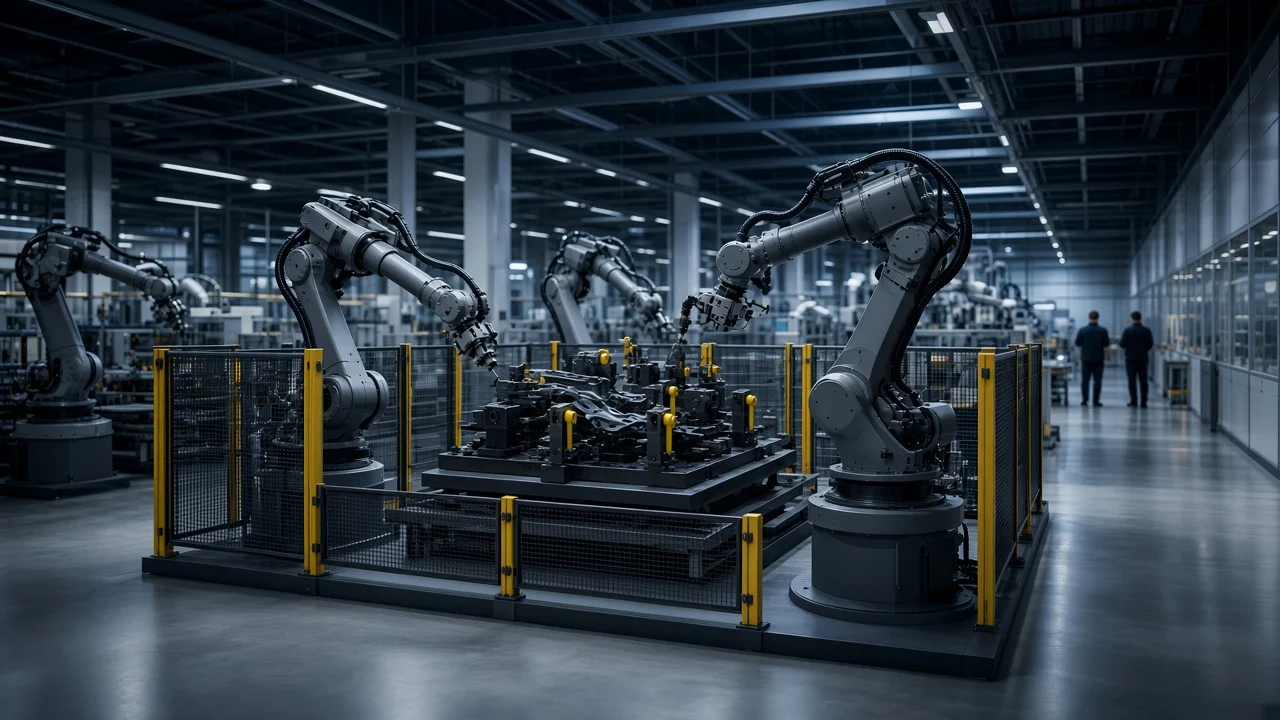
Dar çevrimde elde kalan montajı, yörünge, takım ve hat kilidiyle aynı pakette kurduk.
Proje
Montaj Hattı Robotik Hücre
Bursa’daki tedarik hattında montaj, dört istasyon boyunca operatöre yaslanıyordu. Parça bir sonraki transferi beklerken çevrim, vardiyadan vardiyaya kayıyordu.
İş, robot broşürü değildi. Fikstür, yörünge, vizyon bırakması ve komşu konveyörün el sıkışması aynı kilide bağlanmadan hücre kurulmuş sayılmazdı.
İhtiyaç
Tekrar, elde kalınca tempo kayar.
İhtiyaç “daha hızlı robot” diye geldi. Asıl kırık, hücrenin hatla konuşmamasıydı.
01
Montaj operatöre bağlı
Bırakma ve sıkma, vardiyanın eline kalıyordu. Aynı parça, gece farklı oturuyordu.
02
Emniyet sonradan konuşuluyor
Kapı ve reset, yörüngeden ayrı bir dildeydi. Hücre tek başına durdurulup kaldırılamıyordu.
03
Transfer bekliyor
Robot işini bitiriyor, komşu konveyör el sıkışmasını tahmin ediyordu.
Kapsam
Bu işte ne kilitlendi.
- 01
Dört istasyonlu yerleşim ve parça yolu
- 02
Tutucu, fikstür ve montaj pozisyonu
- 03
Vizyon ile konum doğrulama
- 04
Emniyet çevresi, kapı ve reset kilidi
- 05
Komşu transferle çevrim senkronu
Yaklaşım
Önce parça yolu, sonra yörünge.
Hücreyi boş alana koymadık. Erişim, fikstür ve transfer aynı çizimde kilitlendi.
01
Yerleşim
Operatör alanı, parça girişi ve robot zarfı hat ritmine göre çizildi.
02
Takım ve ışık
Tutucu ve vizyon, bırakma konumunu tahmin etmeden ölçecek şekilde seçildi.
03
Kilit
Kapı, reset ve transfer el sıkışması PLC katmanında yazıldı.
04
Çıkış
FAT’te tempo ölçüldü. İlk vardiya, hücrenin yanında izlendi.
Uygulama
Hücre, üç karede okunur.
03 kare
01 / 03
Sahada
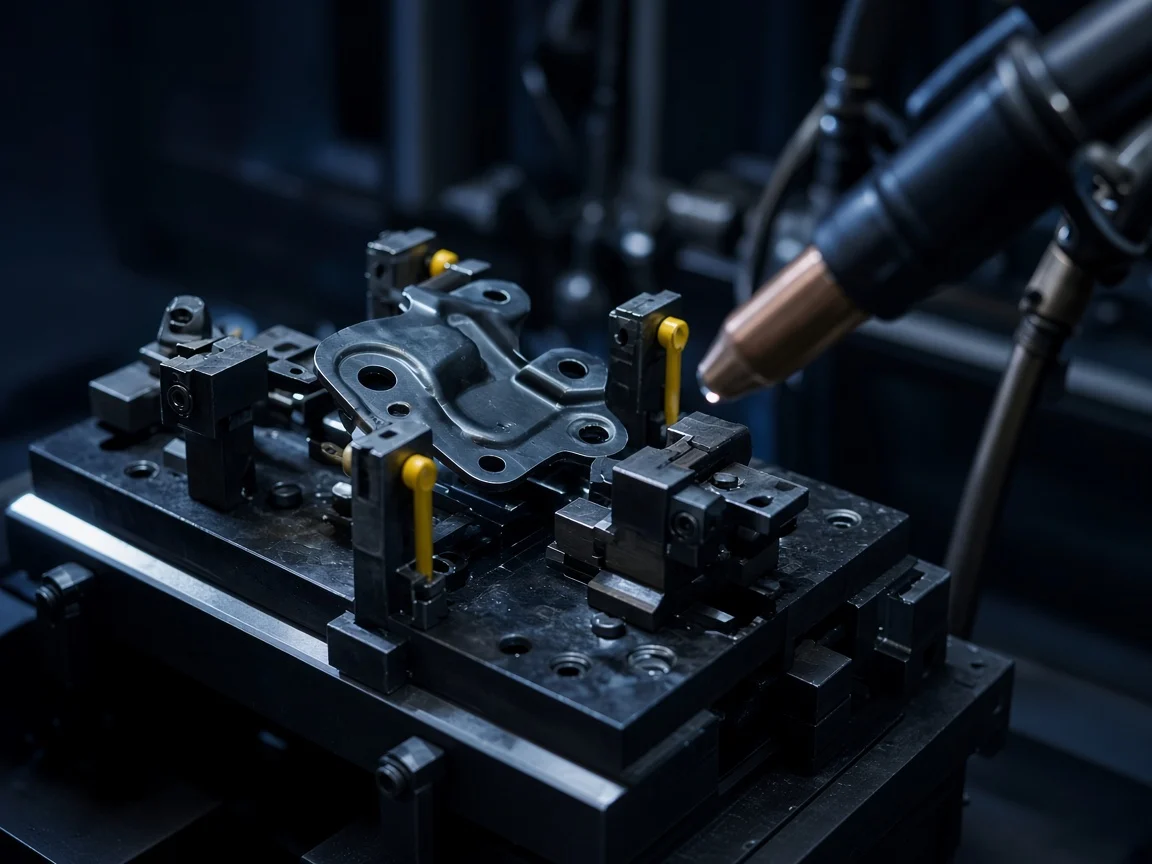
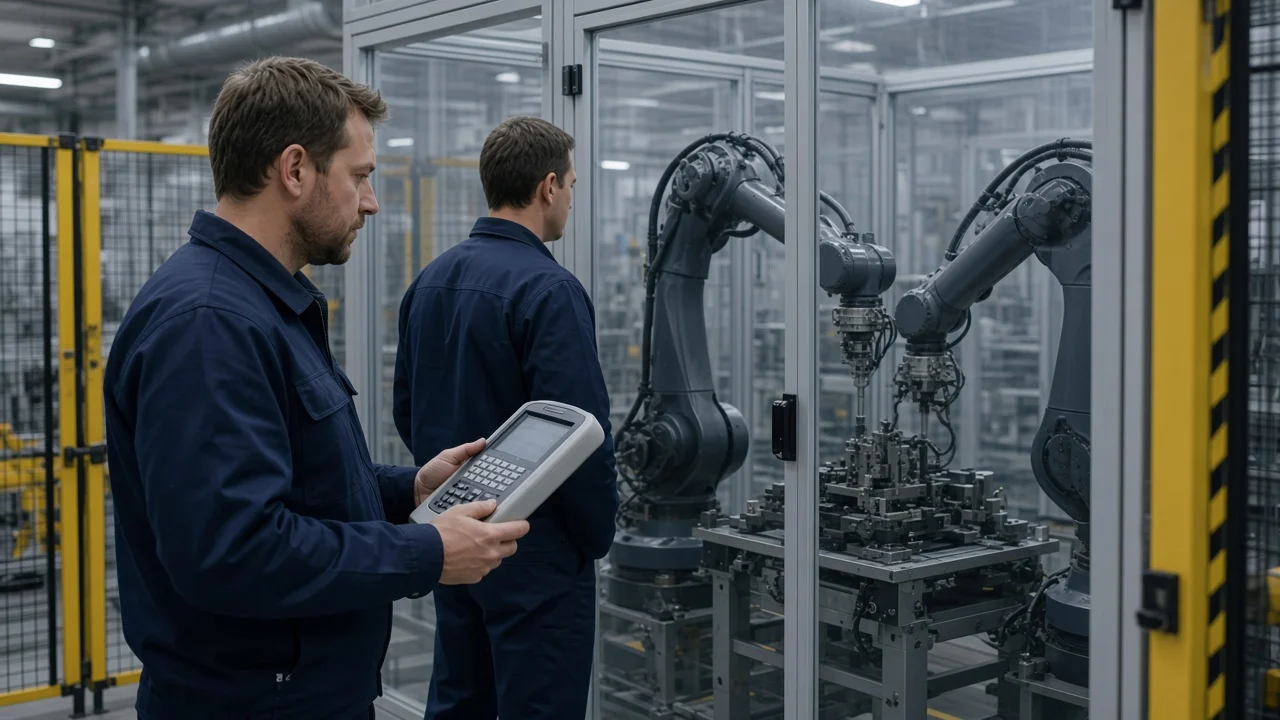
Fikstür yerinde, yörünge hatta bağlı.
Sıkma pozisyonu çevrimin parçası oldu. Vizyon evet demeden robot kapanmaz. Komşu transfer, hücrenin reset’ini kendi dilinde okur.
Çözümler
Kullanılan hizmetler.
- 01İncele
Robotik Otomasyon
Robot, hat ritmine kilitlenmeden hücre olmaz.
- 04İncele
Görüntü İşleme
Kamera kalite sistemi değildir. İstasyon kalite sistemidir.
- 03İncele
PLC & SCADA
Kontrol yazılımı gece vardiyasına da ait olmalıdır.
Sonuç
Devreye alınan şey, bir robot değil.
Çevrim saniyesi veya OEE vaat etmiyoruz. Teslim, hatta bağlı bir hücredir.
Entegre hücre
Dört istasyon, emniyet çevresi ve vizyon aynı pakette çalışır.
Hat kilidi
Transfer ve reset, PLC etiket dilinde okunur.
Devreye alınan çözüm
İlk üretim vardiyası, hücrenin yanında birlikte izlendi.
Projeler
Teknik ekiple görüşün.
Yeni hat, mevcut hücre veya yaşlanmış pano. Kapsamı katalogdan değil, sizin hatta duran işten çıkarırız.